Cosa significa essere un Cloud Data Engineer e donne in ambito STEM? A raccontarcelo è Marianna Fusco, Cloud Data Engineer Specialist presso xTech, la Practice di BIP sule tecnologie esponenziali Cloud, Data, AI, 5G e IOT, che abbiamo avuto il piacere di intervistare in qualità di ex studentessa del Master di II livello in Cloud Data Engineering organizzato e co-progettato da BIP e Cefriel ufficialmente riconosciuto dal Politecnico di Milano.
Il Data Engineer, “l’ingegnere di dati”, oggi è una delle figure professionali più richieste dalle aziende con un approccio data driven al business. Il Data Engineer si occupa di progettare, costruire e mantenere i sistemi di gestione dei dati, garantendone la fruibilità, l’integrità ed il giusto immagazzinamento e monitoraggio. Questo lavoro richiede competenze trasversali, difficili da acquisire con la sola specializzazione in Ingegneria Informatica e soprattutto, senza fare pratica lavorativa.
Data Engineering in BIP
BIP, una delle principali multinazionali in ambito technology consulting, propone a tutti i neolaureati che vogliono scoprire e lavorare nel Data Engineering, di entrare a far parte dixTech, la Practice “hi-tech” di BIP altamente specializzata negli ambiti Data & AI, Cloud, Digital Platforms and Solutions, che crea soluzioni end-to-end per supportare le aziende clienti nella trasformazionedigitale con un approccio totalmente data-driven.
Come entrare in BIP – Nuove opportunità
BIP offre un esclusivo percorso di inserimento tramite il Master di II livello in Cloud Data Engineering, in collaborazione con Cefriel e riconosciuto dal Politecnico di Milano. Il percorso consiste in 11 settimane di formazione seguite da inserimento immediato in azienda tramite contratto di apprendistato di alta formazione e ricerca. Fin da subito i partecipanti potranno cosìiniziarea lavorare affiancando i massimi esperti di xTech in progetti sempre nuovi e stimolanti e al contempo di accrescere le loro competenze attraverso un percorso formativo specializzato. I partecipanti avranno inoltre la possibilità di scegliere se lavorare nella sede BIP di Milano o Roma, e per l’intera durata dell’apprendistato sarà possibile svolgere l’attività interamente in smartworking. L’inizio del Master (e del contratto di apprendistato) è previsto per il prossimo 7 Giugno 2021 ed ha una durata biennale.
Se stai pensando di iniziare una carriera nel Data Engineering, il Master in Cloud Data Engineering di BIP è decisamente il giusto punto di partenza!
Se vuoi metterti in gioco e diventare un professionista in ambito Cloud Data Engineering, scopri il Master finanziato da BIP ➡️ clicca qui
Non sono certo una novità la volontà e la determinazione che la NASAsta manifestando nell’esplorazione di Marte con tutti i mezzi a disposizione.Al proseguimento di questa vera e proprio impresa, èin programma una nuova missione spaziale, prevista per l’8 Aprile, che prevede il rilascio del primo drone-elicottero“Ingenuity”, attualmente situato nella parte inferiore del rover marzianoPerseverance, seguito dal suo primo giro di perlustrazione del territorio a lui circostante.
La Nasa ha dichiarato di aver già setacciato la superficie di Marte alla ricerca di un “aeroporto” per il lancio, utilizzando immagini satellitari e catturate da Perseverance. A differenza dei razzi fino ad ora lanciati, lo scopo diIngenuitynon sarà quello di condurreesperimenti scientifici, ma “semplicemente” di testarneresistenza ed efficienza a seguito dell’atterraggio. L’obiettivo è quello di farne, in futuro,un assistente per ingegneri e scienziati in molteplici campi di applicazione.
La Nasa ha affermato che ci sono una serie di sfide da affrontare prima che il viaggio possa aver luogo, la prima risiede nella comprensione completa della dura atmosfera del pianeta ospite, inclusi i venti. Ci sono inoltre una serie di rischi e pericoli, tra cui la possibilità che Perseverance perda di vista l’elicottero.Un’altra criticità è legata alla grande distanza tra Marte e la Terra, essa implica l’impossibilità di controllare l’elicottero dal vivo, al punto che i messaggi possono impiegare dai 5 ai 20 minuti per arrivare adestinazione. Perseverance cercherà quindi di riprendere immagini e video del viaggio, anche se gli ingegneri della Nasa hanno notato che sarà difficile garantire che i due mezzi possano comunicare sempre correttamente.
È quindi evidente che, dovendo far volare un elicottero a notevole distanza dal centro di controllo (circa 300 milioni di km), è necessario avere una conoscenza delle condizioni meteorologichequanto più precise possibili, onde evitare inconvenienti. Per provare ad immaginare la complessità della questione, basti pensare che l‘atmosfera sul pianeta rosso è solo 1/100 più densa di quella terrestre, mentre la gravità risulta minore, circa un terzo della nostra. Inoltre, sono da tenere in considerazione la temperatura e la velocità del vento, misure che possono essere raccolte dallo strumento MEDA presente sul rover Perseverance. La conoscenza “in tempo reale” di questi parametri potrebbe permettere di adattare di conseguenza i parametri di volo.
Gli ingegneri tengono anche sott’occhio il Sole e le sue espulsioni di massa coronale. Questo perché il drone-elicottero ha alcune componenti esposte a possibili problematiche con particelle cariche provenienti dalla nostra stella che potrebbero condizionarne il funzionamento.
Il drone-elicottero ha una costruzione piuttosto semplice e un costo approssimativo di 85 milioni di dollari suddivisi in 80 milioni di dollari per lo sviluppo, i test e la costruzione e 5 milioni di dollari per la durata operativa stimata di 30 giorni. Gli strumenti ottici di bordo di cui Ingenuityè dotato non sono particolarmente evoluti, si tratta infatti di due fotocamere che dovrebbero permettere aldrone-elicottero di volare in sicurezza e autonomia e forse per avere qualche immagine ripresa dall’alto.
La fusoliera quadrata dell’elicottero,che ospita computer, fotocamere, batterie ecc, ha le dimensioni di una palla da softball (20 x 16 x 14 centimetri) mentre i due rotori larghi 1,2 metri,rendono lo stivaggio e il dispiegamento dell’elicottero una sfida. Il processo di spiegamento dal roverinizia con il rilascio di un meccanismo di blocco che tiene in posizione l’elicottero. Quindi, viene sparato un dispositivo tagliafili, che consente a un braccio caricato a molla che tiene l’elicottero di iniziare a girare Ingenuityfuori dalla sua posizione orizzontale. Un piccolo motore elettrico, infine, permetterà all’elicottero di posizionarsi in verticale con due delle sue gambe di atterraggio caricate a molla dispiegate. Infine, un’altra accensione pirotecnica rilascerà le altre gambe. Da questo momento in poi, una volta separato dal rover, Ingenuity si potrà ricaricare solamente attraverso i pannelli solari superiori.
Gli obiettivi degli ingegneri sono quelli di arrivare almeno a 90 secondi di volo, percorrendo una distanza di 300 metri ad un’altezza di massimo 15 metri. Alzarsi in volo sul Pianeta Rosso equivale a farlo da un’altitudine di 100.000 piedi sulla Terra. Nessun elicottero esistente è mai arrivato così in alto, si tratta infatti di un’altitudine che è maggiore del doppio di quella alla quale normalmente volano i jet. Da aggiungersi a questo aspetto, è la completa automatizzazione del volo, ampiamente trattata in precedenza.
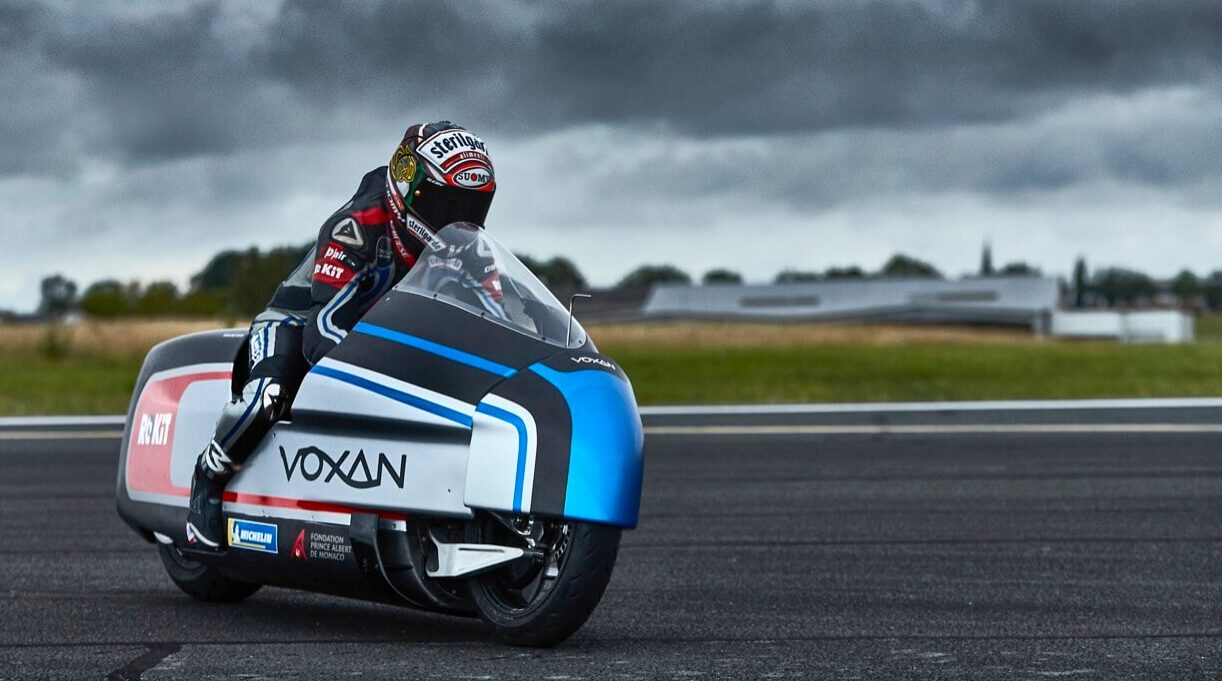
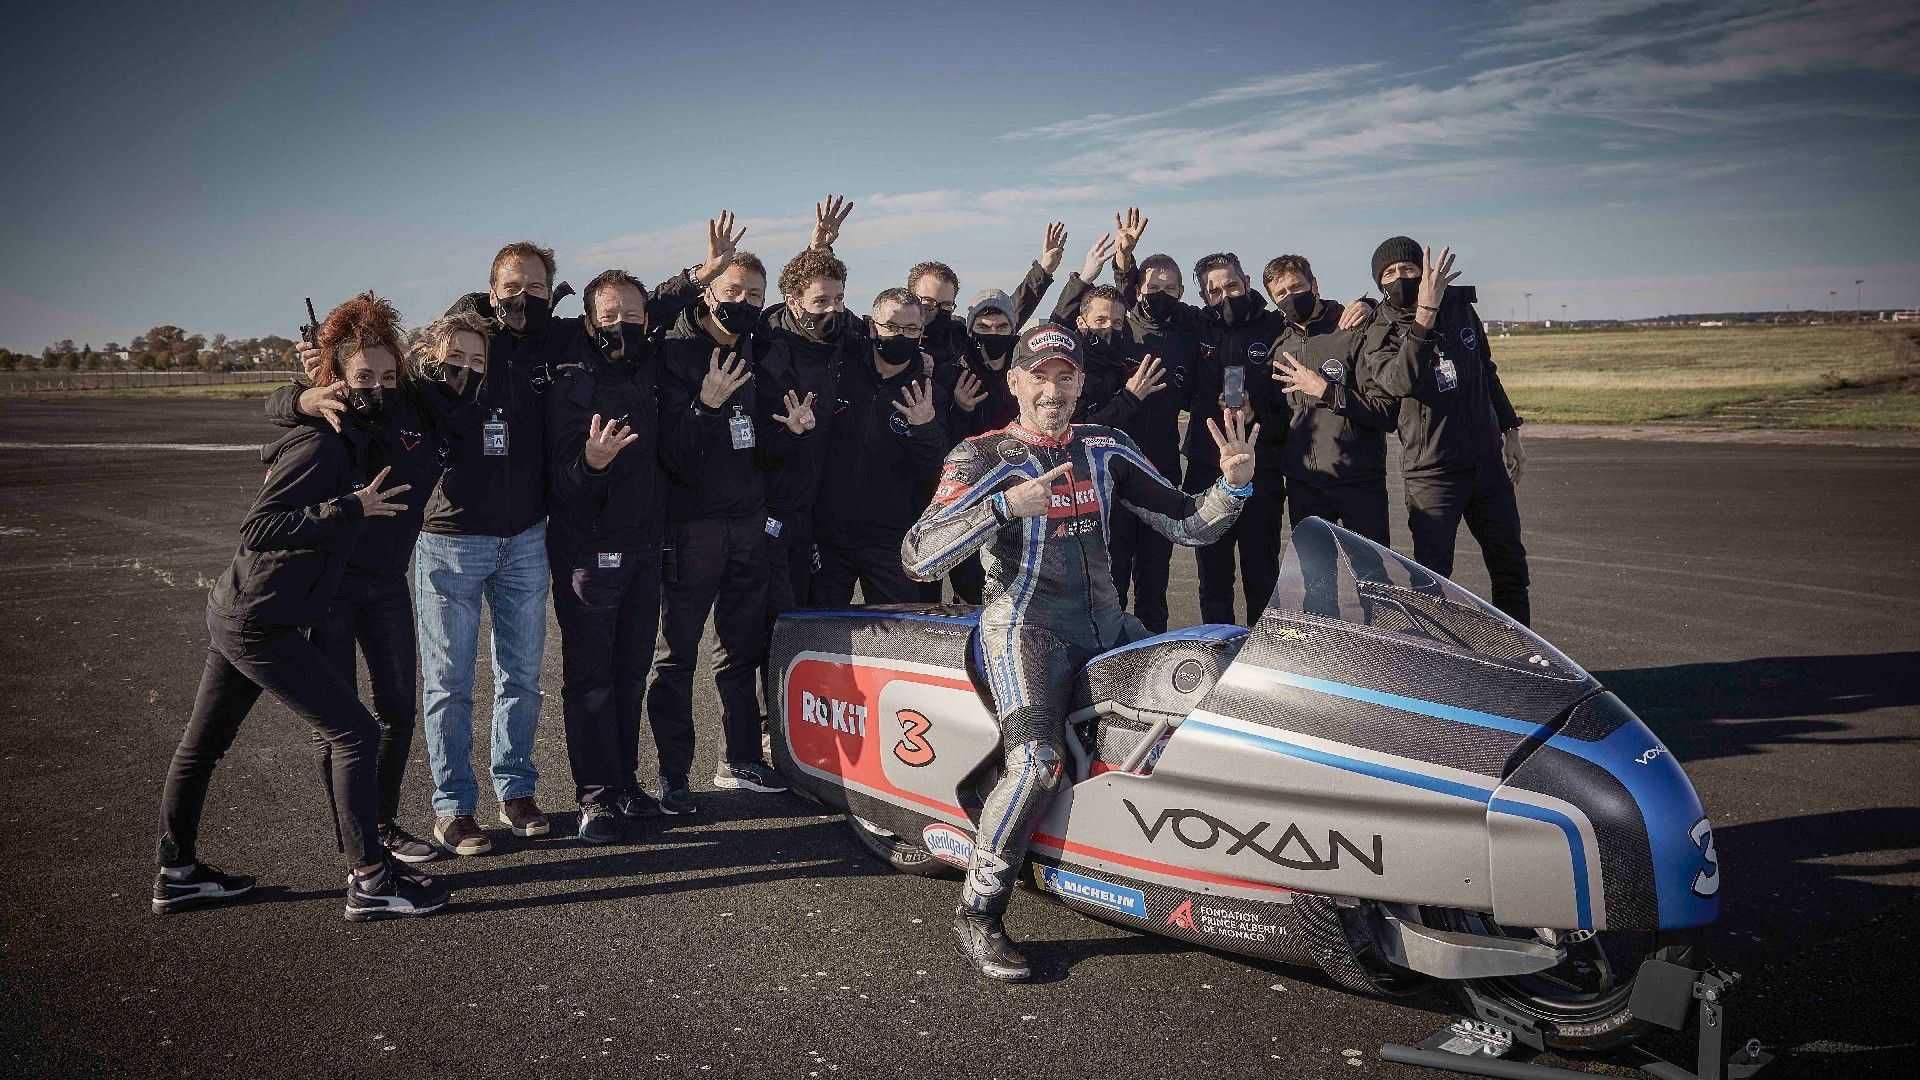
Il binomio tra Max Biaggi ed il mondo delle due ruote continua a stupire ben oltre il ritiro del pilota dalla moto Gp avvenuto nel 2005 e dalla superbike nel 2015. L’ex campione del mondo ha accettato le sfide di infrangere una serie record a bordo di una moto, elettrica, nel novembre 2020.
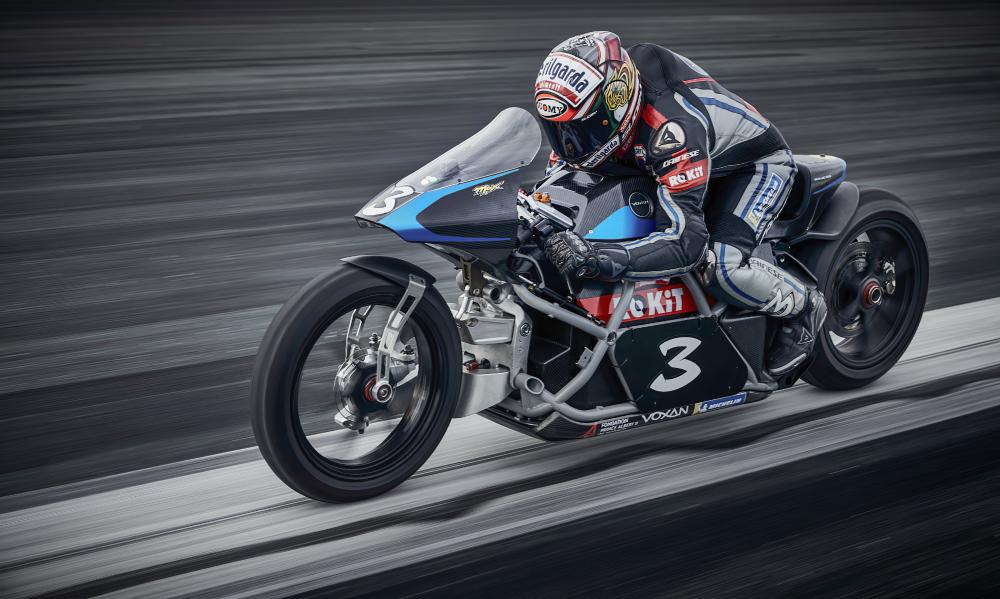
La moto in questione è la Voxam Wattman, sviluppata dal marchio Venturi di Stoccarda. Si tratta di una due ruote elettrica dalle dimensioni di 2.700mm in lunghezza, 710mm in larghezza e 1.030mm in altezza.La VoxanWattman vanta alcune caratteristiche tecniche speciali che la distinguono dalle motociclette convenzionali. Ad esempio, per massimizzare la distanza tra le ruote anteriori e posteriori (un passo più lungo offre maggiore stabilità), gli ingegneri di Voxanhanno progettato la moto con delle sospensioni anteriori a doppio braccio, invece di ricorrere ad una forcella telescopica. Tale soluzione permette di ridurre la resistenza, consentendo al contempo una sostituzione più rapida e semplice. La moto è progettata in modo tale che il pilota sia seduto in una posizione più arretrata permettendo di abbassare il baricentro. Il telaio è invece realizzato in acciaio aerospaziale, mentre il cambio da corsa e i cerchi delle ruote sono in alluminio.
Per i limiti imposti dal peso della batteria (quasi il 50% della massa totale del Wattman) ed il livello di prestazioni richiesto non esisteva alcuna batteria sul mercato che si adattasse a tali requisiti. Così gli ingegneri della VoxanMotorshanno progettatola nuova unità di potenza di Wattman.La sfida era trovare le parti che offrivano il miglior rapporto peso-potenza possibile. Con 1.470 celle (e un peso di 140 kg), la batteria del VoxanWattman eroga 317 kW di potenza nominale, con una capacità di 15,9 kWh.
La Wattman non ha un sistema di raffreddamento convenzionale. Essa non presenta alcun radiatore, il quale è visto come uno svantaggio dl punto di vista aerodinamico. Per evitare il surriscaldamento, il fluido presente nel circuito viene raffreddato da ghiaccio secco, contenuto in un serbatoio montato sotto il sedile. Il fluido raffreddato viene quindi pompato attraverso il circuito di raffreddamento che attraversa il cuore del propulsore.
Sono ben 11 i record di velocità stabiliti da Max Biaggi a bordo della Voxam. Inizialmente il tentativo del record si sarebbe dovuto svolgere sul Salar de Uyuny, il lago salato più esteso al mondo in Bolivia, ma a causa delle restrizioni imposte dal Covid-19, la location scelta che avrebbe garantito le condizioni ideali su pista è stata l’aeroporto francese di Chateauroux. Tra i record sottolineiamo i record sul quarto di miglio e su un miglio con partenza da fermo e con partenza lanciata. In entrambi i casi si è corso con una carenatura parziale e non.
Il record principale è sicuramente quello della velocità massima stabilito a bordo di una moto elettrica, la mattina del 31 ottobre 2020. Secondo i rilevamenti, il tachimetro GPS della VoxanWattman ha raggiunto una velocità massima di 408 km/h. La velocitàdella VoxanWattman, appartenente alla classe delle semi-streamliner (con carenatura parziale) oltre i 300 kg, pilotata da Max Biaggi, è stata misurata da una partenza lanciata di oltre 1 miglio in direzioni opposte, in un periodo di due ore.
Secondo il regolamento della FIM (FédérationInternationale de Motocyclisme), la velocità media registrata in queste due corseè stata di 366,94 km/h, battendo il risultato ottenuto da RyujiTsuruta e dalla Mobitec EV-02A di 329 km/h nel 2019.
Tuttavia, il team Voxam ha dichiarato di non voler accontentarsi degli eccezionali risultati ottenuti ma ha comunicato di voler continuare a stupire, impegnandosi nel riuscire a stabilire una velocità media di nel 2022 si possa raggiungere una velocità media di circa 400 km/h, mentre attualmente la velocità media ottenuta è di ‘soli’366,94 km/h.
Le parole di Max Biaggi al termine della corsa sono state le seguenti: “Io non ho mai toccato i 400 km/h, e credetemi intorno a queste velocità cambia completamente la prospettiva dello spazio che ci circonda. Diventano determinanti gli effetti aerodinamici, l’aria è un muro praticamente impenetrabile e cominci a combattere con delle forze fino a quel momento poco note. Rimanere aggrappato alla moto, mentre cerchi di raggiungere velocità per me inimmaginabili, è stata una sfida nuova per me.”
Anno dopo anno nel campo della biomeccanica si fanno passi da gigante. In particolare, uno dei settori più all’avanguardia riguarda la realizzazione di esoscheletri meccanici, in grado di sostenere il corpo dell’operatore in notevoli attività. L’applicazione di questa tecnologia è senza limiti: si va dall’uso industriale fino a quello ospedaliero, dall’utilizzo in opere civili fino a quello domestico, dall’automotive alla logistica.
Diversi sono i prototipi proposti sul mercato con design molto diversi tra loro. Non c’è da stupirsi se alcuni assomiglino all’armatura di Ironman costruita da Tony Stark.
È il caso di MATE-XT, l’esoscheletro prodotto da Comau, società torinese del gruppo FCAleader globale in soluzioni avanzate per l’automazione industriale, che di recente ha segnato un importante traguardo nella diffusione della tecnologia dei supporti robotici passivi: primo esoscheletro sul mercato ad aver ottenuto la certificazione EAWS (ErgonomicAssessment Work-Sheet). Il progetto è stato sviluppato in collaborazione con IUVO, compagnia spin-off dell’Istituto di BioRobotica della Scuola Superiore Sant’Anna di Pisa, e con ÖSSUR, azienda islandese leader nel settore dei dispositivi ortopedici non invasivi.
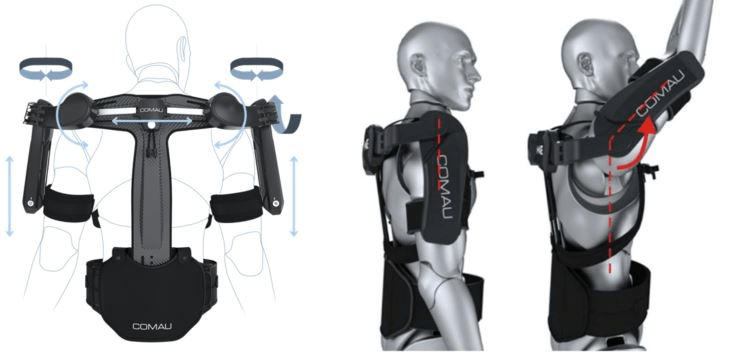
L’esoscheletro si indossa come se fosse uno zaino, il supporto robotizzato è costituito da 3 componenti fondamentali: la struttura spinale in carbonio, la fascia lombare high-tech che permette un intuitivo sistema di allacciamento e i bracci meccanici. Essi sono incernierati all’altezza della spalla e assicurati al braccio tramite un laccio all’altezza del gomito.
I materiali utilizzati permettono di mantenere il peso dell’intero apparecchio sui 4kg (che può variare di un centinaio di grammi in base alla taglia).
Il movimento del dispositivo è reso possibile grazie ad un attento studio dei gradi di libertà concessi dalle cerniere. Il MATE-XT è un dispositivo passivo, dunque non sono presenti motori ma l’azione di supporto nel sollevamento avviene tramite la Torque Generator Box (TGB): “un meccanismo in grado di immagazzinare e trasformare l’energia meccanica potenziale di una serie di molle pretensionate al fine di creare una coppia variabile assistiva per il braccio. Le coppie assistive sono massime per angoli di flessione di circa 90°”.Inoltre, il sistema di regolazione prevede 8 modelli di gestione delle forze a seconda dell’utilizzo.
Il concetto alla base di un sistema robotico passivo è quello di supportare l’utente nelle sue azioni di routine, non bisogna pensare che tale dispositivo permette di sollevare carichi superiori del normale, ma agisce unicamente come supporto articolare e posturale.
Il progetto è stato concepito inizialmente per consentire agli addetti della catena di montaggio di lavorare riducendo al minimo lo sforzo fisico. Le applicazioni tipiche del MATE-XT riguardano una serie di operazioni che costringerebbero l’operatore a tenere una posizione ergonomicamente scorretta per un periodo di tempo prolungato,si guardi ad esempio, in ambito automotive, a tutte quelle operazioni eseguite sottoscocca.
I risultati dei test condotti in fase di sperimentazione mostrano miglioramenti sotto tutti gli aspetti: riduzione dello sforzo muscolare dell’operatore, miglioramento della postura, riduzione dei tempi ciclo, aumento della precisione del lavoro. Ciò potrebbe spingere un’impresa a fornire tale dispositivo agli addetti del reparto di produzione e rientrare nell’investimento piuttosto facilmente.
Non bisogna sforzare troppo l’immaginazione per trovare ulteriori condizioni di lavoro in cui l’utilizzo del dispositivo rappresenti un beneficio netto: spesso gli infermieri e operatori sanitari devono sollevare il paziente nel fornirgli assistenza, oppure devono trasportare le forniture mediche da un reparto all’altro. Inoltre,recentemente, sono avanzati studi sulla possibilità di utilizzare il MATE XT nell’industria agro-alimentare.
A tal proposito, i dirigenti di Comau ritengono che nei prossimi 5-10 anni, l’utilizzo di supporti robotici passivi registrerà un tasso di crescita del circa 40% metà del quale destinato solo al settore industriale.
A seguito dell’annuncio di ElonMusk del progetto Neuralink, l’attenzione di molti si è concentrata sullo sviluppo di nuove nanotecnologie nel campo della medicina e della bioingegneria.Negli ultimi mesi, un gruppo di ricercatori del Micro Nano Research Facility (MNRF) di Melbourne ha realizzato una nanocella in grado di simulare il cervello umano.Nessun dispositivo si era finora avvicinato così tanto al reale comportamento del nostro encefalo, in quanto esso è in grado di basare la propria evoluzione sulle esperienze precedenti.
PUNTO DI SVOLTA: IL MEMRISTORE
La cella ultraveloce sviluppata all’MNRF funziona come un memristore, componente passivo non lineare in grado di modificare le proprie caratteristiche elettroniche in base alla tensione ad esso applicata.A differenza delle tradizionali celle a CMOS (le quali possono rappresentare solo due stati logici, ovvero ‘1’ e ‘0’), esso permette la creazione di celle di memoria multilivello, che ben si prestano alla simulazione delle giunzioni sinaptiche. Basti pensare ad un dimmer elettrico che a differenza di un normale interruttore on/off, permette di regolare a proprio piacimento la luminosità della lampadina.
Quando una differenza di potenziale è applicata agli elettrodi, si ottiene un flusso di corrente e una conseguenza variazione della capacità di conduzione del materiale, grazie alla quale è possibile emulare un’importante funzione biologica delle sinapsi, ovvero la plasticità sinaptica (capacità del sistema nervoso di modificare l’intensità delle relazioni tra neuroni, di instaurarne di nuove e di eliminarne alcune).
Il cambiamento dello stato resistivo può essere mantenuto anche dopo la rimozione del segnale elettrico. In questo modo, il memristore è in grado di preservare la storia degli stimoli elettrici precedentemente applicati.
Analogamente il cervello umano, basandosi sulle esperienze passate, modifica la tendenza dell’impulso elettrico a percorrere ciascun collegamento interneurale: il cosiddetto “peso sinaptico” viene rappresentato dalla variazione della resistenza del memristore.
MATERIALI E STRUTTURA
La cella elettronica è stata creata su un nanofilm composto da una lega di metalli ossidati, tra cui Titanio e Stronzio, che in seguito a precedenti studi si erano dimostrati i più adatti ad applicazioni di questo tipo. Ossidando il semiconduttore (Sn, Stronzio) con molecole di TiO3, si ottiene un materiale dalla ottime proprietà memristive, amplificabili con un ulteriore drogaggio tramite atomi accettori.
CONCLUSIONE
Lo sviluppo di questa nuova tecnologia apre la strada non solo a strutture in grado di ospitare reti neurali e intelligenze artificiali sempre più complesse o alla progettazione di memorie sempre più piccole ma allo stesso tempo più capienti, bensì anche ad un progresso in ambito biomedico: avvicinandosi sempre di più al reale funzionamento elettrico del cervello umano, sarebbe possibile osservare più da vicino l’evoluzione di malattie neurodegenerative e, allo stesso tempo, condurre esperimenti senza preoccuparsi di barriere etiche.Dunque ci sarà da aspettarsi un continuo e crescente sviluppo delle tecnologie a memristore, il quale diventerà sempre più utilizzato in ogni ambito tecnologico per le sue immense potenzialità.
Il termine SLAM, che comunemente viene accostato ai campi da basket, in realtà è una delle frontiere dell’innovazione tecnologica che sta mettendo alla prova numerosi ingegneri e matematici in tutto il mondo. SLAM, o più precisamente “simultaneouslocalization and mapping”, è la capacità di un robot di rilevare lo spazio circostante e di sapersi localizzare all’interno di esso: in poche parole è un algoritmo che permette ad un conglomerato di circuiti di vedere e orientarsi.
Per comprendere l’importanza di tale tecnologia è fondamentale non limitarsi a pensare che possa essere utile soloa robot domestici o industriali per svolgere azioni ripetitive. SLAM infatti, significa anche veicoli a guida autonoma o droni militari capaci di agire in campi di battaglia impervi come deserti e foreste dove connessioni internet e GPS sono inutilizzabili.
L’ingegnere britannico Hugh Francis Durrant-Whyte fu uno dei pionieri dei metodi probabilistici applicati alla robotica negli anni novanta e fu proprio lui a porre le basi di questo problema evidenziandone anche i limiti, che a quel tempo, erano ancora numerosi: la potenza di calcolo dei computer e la qualità dei sensori. L’algoritmo infatti si fonda su un complesso processo iterativo attraverso il quale vengono analizzate una miriade di immagini, dalle quali vengono estrapolati dei punti notevoli detti “landmarks” che vanno a costituire una nuvola di punti in 3D che deve essere costantemente aggiornata e migliorata. I robot devono orientarsi utilizzando principalmente telecamere che possono fornire video e immagini in 2D, in questo modo diventa impossibile valutare la profondità da una sola immagine ed è per tanto necessario utilizzare diverse immagini per fornire le coordinate spaziali degli oggetti nell’ambiente circostante il robot.
Simultaneous Localization And Mapping (SLAM)
La vera sfida in questi anni non è stata semplicemente convertire le proprietà dell’ottica in algoritmi, ma capire come permettere ad un robot di localizzare se stesso all’interno di uno spazio. Questa capacità infatti ha come radici problemi estremamente più complessi che sfociano in altre discipline che sono attualmente al centro dello studio della comunità scientifica. I ricercatori infatti stanno cercando di adottare metodi basati sul deep learning, in particolare sulle convolutionalneural networks dette CNNs anche sel’approccio comunemente utilizzato è quello di trasformare le immagini in documenti di testo in cui le caratteristiche cromatiche di un’immagine (i landmarks) non sono altro che delle parole. Analogamente a una borsa che contiene degli oggetti in maniera disordinata, le bag of words sono vettori sparsi, paragonabili a degli istogrammi archiviati in un database chiamato vocabolario. La parte finale dell’algoritmo, comunemente chiamata loop closure, si prefigge l’obbiettivo di riconoscere un frame che è già stato processato, permettendo al dispositivo di accorgersi di essere tornato in un luogo precedentemente visitato.
La ricerca scientifica è in continua evoluzione, ogni anno vengono rilasciate versioni open source sempre più ottimizzate e facili da utilizzare. Appare quindi ovvio il motivo per cui questa tecnologia, raramente utilizzata negli anni novanta, sia esplosa ultimamente e sia destinata ad influenzare gli sviluppi futuri del mondo della robotica.
Le innovazioni meccaniche ad alte prestazioni introdotte nel settore dell’automotive di alta fascia sono sempre di più da considerarsi come importanti eredità delle intense attività di ricerca e sviluppo sostenute nel campo della Formula 1.
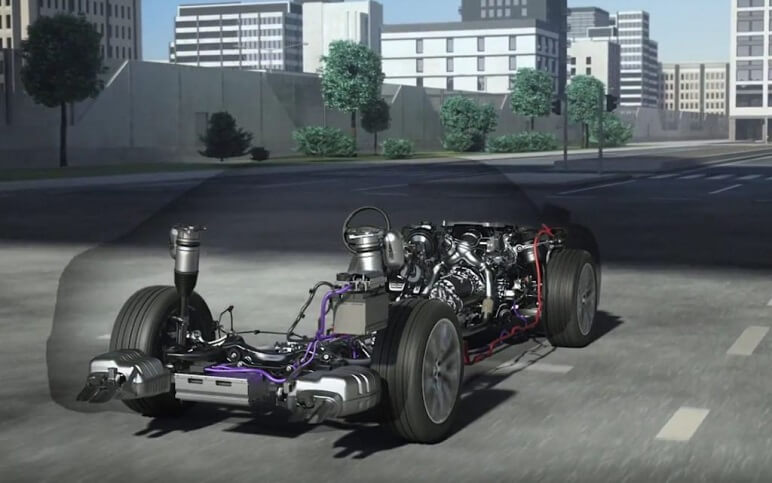
Una di queste tecnologie che di recente è stata integrata nell’ambito della progettazione e produzione di automobili commerciali è quella delle sospensioni attive. Oltre a migliorare sensibilmente il comfort dell’esperienza di guida, questi organi meccanici forniscono anche un importante contributo alla sicurezza di coloro che si trovano a bordo di una vettura che ne è provvista.
Prima di entrare nel dettaglio, è opportuno specificare con precisione cosa si intende con sospensioni attive, indicando quali sono i componenti meccanici che le rendono differenti (per certi aspetti opposte) dalle sospensioni passive.
La sospensione più diffusa e largamente impiegata nel settore dell’automotive è senza dubbio quella passiva, grazie alla quale il trasferimento del moto relativo tra manto stradale e cockpit della vettura è modellizzabile attraverso un classico sistema Massa (M) – Molla (K) – Smorzatore (r). L’attributo “passivo” è dovuto all’assenza di componenti in grado di compiere lavoro attivamente ma solo di assorbirlo nel caso della molla e di dissiparlo attraverso lo smorzatore.
Con sospensione attiva si intende quindi un organo meccanico che gestisce il moto relativo della vettura rispetto al suolo grazie alla presenza di un motore in grado di regolare la distanza tra abitacolo e asse della ruota (e di conseguenza, dal pavimento stradale). Da questa semplice descrizione è possibile fare delle considerazioni piuttosto immediate.
L’innovazione in questione, di questo grado di avanzamento, è attualmente destinata solo ad automobili di un livello qualitativo superiore, ed uno dei motivi è piuttosto immediato: dover sostituire a quattro componenti passivi altrettanti componenti dotati ciascuno di un motore indipendente comporta un costo decisamente consistente. Per quanto però questo salto di qualità sembri essere particolarmente oneroso non è di certo quello che incide con maggior rilevanza sull’esclusività della tecnologia, per comprendere questo basta pensare ad un termine appena utilizzato, ovvero “indipendenza”.
I quattro motori devono essere gestiti indipendentemente, per farlo è necessaria l’installazione di un vero e proprio computer di bordo dedicato. Una centralina elabora e calcola gli allungamenti degli attuatori dopo aver analizzato le informazioni raccolte da sensori collocati strategicamente al fine di scansionare lo scenario di guida nei più piccoli dettagli, tenendo conto di ostacoli come buche o dossi, il tutto ad una frequenza di 18Hz, ovvero 18 “correzioni” al secondo.
I sensori delle sospensioni attive
La complessità nel garantire il corretto funzionamento di un sistema così preciso dal punto di vista informatico, fa quasi passare in secondo piano la meccanica che si basa sul singolo attuatore. Esso è composto da un motore elettrico in grado di applicare una coppia pari a 1100 Nm su un puntone in titanio che tramite una filettatura è in grado di trasformare cinematicamente la rotazione in una traslazione verticale. È chiaro che, in questo nuovo sistema di approccio alla sospensione, i componenti caratteristici quali molla e smorzatore non sono stati eliminati del tutto, la loro presenza risulta comunque fondamentale al fine di garantire elasticità alla struttura.
In sintesi, il concetto di “sospensione attiva” racchiude al suo interno lo sfruttamento e l’ottimizzazione delle sinergie della nuova e della vecchia tecnologia, avente come obiettivo la massimizzazione delle prestazioni fornite da entrambe le protagoniste. Questa efficienza costruttiva ha visto una prima concretizzazione nel 2018 in occasione della presentazione e commercializzazione dell’Audi A8, fino a raggiungere livelli di perfezione nella solita Mercedes Classe S, soprannominata da sempre “L’ammiraglia”, nella sua ultima versione, presentata nell’appena concluso 2020.
Se si ha avuto la fortuna di provare l’esperienza personalmente, ci si è indubbiamente resi conto della sensazione di leggerezza che si prova durante l’avanzamento di automobili di questo calibro, quasi come se non ci si muovesse su una strada, inevitabilmente provvista delle sue imperfezioni, ma sul pavimento di un centro commerciale, perfettamente liscio e livellato. Questa sensazione non è altro che il risultato del funzionamento di tali sospensioni e della capacità che hanno nell’isolare letteralmente la struttura dell’automobile dall’ambiente circostante. Una conferma più analitica di quanto descritto la si può osservare nel grafico seguente, ottenuto da una simulazione numerica in Simulink, nella quale l’obiettivo era proprio quello di confrontare i disturbi trasmessi allo chassis da un sistema a sospensioni passive (curva azzurra) rispetto alle sospensioni attive (curva gialla).
Figura 1: Asse X – avanzamento su un qualsiasi manto stradale sconnesso (simulato casualmente) Asse Y – accelerazioni verticali trasmesse allo chassis
Una ulteriore garanzia di vetture come quelle in esame è la sicurezza, migliorata ulteriormente grazie all’impiego di queste sospensioni, in particolare, in relazione agli incidenti causati da impatti laterali. Dal momento in cui i sensori laterali percepiscono l’avvicinamento di corpi materiali ad una velocità pari o superiori a 25 km/h, la centralina comanda un innalzamento impulsivo della fiancata di una quota pari ad 8 cm. Questa quantità è sufficiente a garantire che una buona parte dell’energia dovuta all’urto si scarichi sulla parte inferiore del telaio della struttura, che risulta essere la più rigida, limitando le sollecitazioni subite dai passeggeri della vettura di circa il 50% in zone particolarmente critiche come petto o cranio.
L’incipiente diffusione di una tecnologia così complessa la rende ancora un bene d’élite, ma a fronte dei grandi benefici che questa è in grado di apportare, sembra anche inutile affermare che sarà ampiamente sviluppata e migliorata in futuro, in modo da renderla accessibile a chiunque e rendere sempre più sicuro e gradevole lo spostamento su terra.
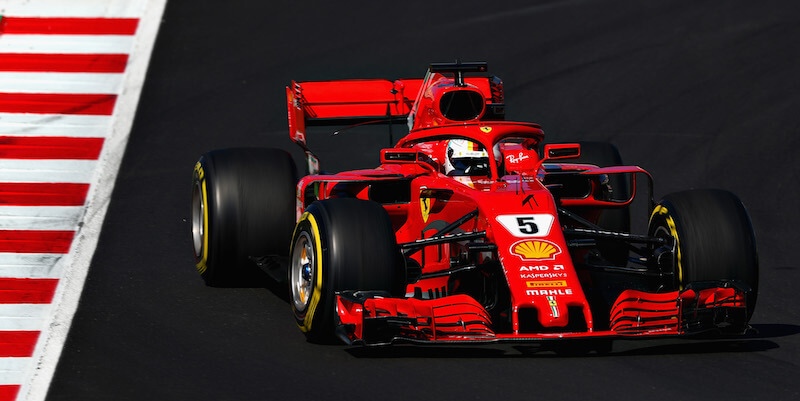
In ambito tecnologico-industriale garantire la sicurezza di tutti gli operatori è una priorità. Nel settore Motor sport qualche anno fa è stato introdotto il sistema Halo.
Si tratta di una struttura in lega di titanio posizionata al di sopra dell’abitacolo, in modo da proteggere la testa del pilota. Tale sistema ha rivoluzionato notevolmente l’aspetto delle monoposto e, come in tutti gli ambienti tradizionalisti, il cambiamento non è stato ben accolto in un primo momento; complice il fatto che la barra verticale ostacola in parte la visione del pilota.
Diverse vicende in cui il sistema HALO si è rivelato fondamentale hanno portato la FIA (Federazione Internazionale Automobilismo) ad includere la struttura obbligatoriamente su ogni monoposto dal 2018 sia in Formula1 che in Formula2. Tra le vicende più note vi sono quella che coinvolse Charles Leclerc e Fernando Alonso nel 2018, e l’incidente che ha visto Romain Grosjean impattare il guard-rail con la parte anteriore della monoposto. In quest’ultimo episodio la presenza dell’Halo ha permesso di evitare qualsiasi contatto tra il metallo e il pilota che fortunatamente ha riportato soltanto lievi ustioni.
L’Halo è composto da tre elementi: la barra verticale, il diadema centrale e le ali laterali che si collegano alla scocca posteriore della macchina, costituendo così un doppio arco a tre cerniere, notevolmente stabile dal punto di vista strutturale.
ASPETTO STRUTTURALE:
Il materiale in questione è un Titanio Grado 5 6Al4V e possiede un modulo elastico di ca. 120 GPa a pari di una densità 4.429 g/cm³, confrontandolo con un acciaio che ha un modulo elastico di 210 GPa e una densità di 7,5-8,0 g/cm³.Il primo aspetto negativo da considerare naturalmente è l’aumento di peso. Trattandosi di una struttura piena si raggiungono circa i 15kg di peso, che in ottica di performance costituisce un vero e proprio problema. La struttura in sé è in grado di sopportare carichi eccezionali, superiori alle 5 tonnellate. Non c’è da meravigliarsi se il sistema riesce a proteggere il pilota da un impatto tra due vetture ad alta velocità.
Diverse soluzioni aerodinamiche per minimizzare le perdite
ASPETTO AERODINAMICO:
Rispetto alle monoposto precedenti, dal punto di vista aerodinamico il sistema HALO comporta una perdita piuttosto rilevante. In particolare, l’anello riduce la quantità d’aria destinata al canale di raffreddamento del motore (ovvero la cavità posizionata sopra la testa del pilota) e interrompe il flusso verso l’alettone posteriore (il quale genera la deportanza del veicolo). Per minimizzare al più possibile le perdite, i team di ingegneri di ciascuna scuderia hanno sviluppato profili più aerodinamici possibili, introducendo flap, deviatori di flusso, fino alla sovrapposizioni di più profili ad anello.
Compila il form per richiedere gratuitamente il report “Cosa cercano i talenti STEM dalle aziende“. Il nostro team risponderà alla tua richiesta quanto prima!